
Глава 3: Разработка алгоритма и реализация программы
Разработка системы оперативного управления
Компонентами системы оперативного управления являются программное обеспечение нижнего и верхнего уровня.
В инструментальной системе КОНГРАФ, опираясь на функциональную схему, схему подключения ко входам/выходам контроллеров и описания алгоритма, производится разработка алгоритма на языке функционирования блоков и его отладка с помощью симулятора. При достаточной квалификации разработчика, невысокой сложности алгоритма, отсутствии ошибок можно не использовать симулятор.
Далее отлаженный алгоритм транслируется в исполнительный двоичный код.
Отлаженный алгоритм загружается с помощью программы КОНСОЛЬ в контроллеры.
Разработанное программное обеспечение нижнего уровня тестируется.
На верхнем уровне программного обеспечения строится система оперативного управления.
При построении системы оперативного управления создается мнемосхема объекта управления и наблюдения и производится привязка ее к контроллерам в системе КОНТАР-АРМ и SCADA-системе.
Схема, которой можно руководствоваться при разработке алгоритмического и программного обеспечения информационной системы на базе контроллеров КОНТАР, показана на рис. 23.
Рис. 23. Разработка алгоритмического и программного обеспечения информационной системы на базе контроллеров КОНТАР
ПИД-регулятор из инструментальной системы КОНГРАФ
ПИД ИМП Р - ПИД-Регулятор импульсный с ручным управлением

Параметры
|
Имя |
Вх/Вых |
Тип |
Комментарий |
|
SP |
Вход |
аналог. |
Задание |
|
PV |
Вход |
аналог. |
Регулируемый параметр |
|
TF |
Вход |
аналог. |
Постоянная времени фильтра |
|
MANUAL |
Вход |
логич. |
Ручной режим |
|
OPEN |
Вход |
логич. |
Открыть |
|
CLOSE |
Вход |
логич. |
Закрыть |
|
DZONE |
Вход |
аналог. |
Зона нечувствительности |
|
KP |
Вход |
аналог. |
Коэффициент пропорциональности |
|
TI |
Вход |
аналог. |
Постоянная времени интегрирования |
|
D |
Вход |
аналог. |
Коэффициент ввода дифференциальной составляющей |
|
TP |
Вход |
аналог. |
Минимальная длительность импульса |
|
B |
Вход |
аналог. |
Время люфта исполнительного механизма |
|
ACTION |
Вход |
логич. |
Направление действия (FALSE - прямое, TRUE - обратное) |
|
E |
Выход |
аналог. |
Значение рассогласования |
|
PDDO |
Выход |
аналог. |
Выход ПДД' |
|
Z1 |
Выход |
логич. |
Выход "Больше" |
|
Z2 |
Выход |
логич. |
Выход "Меньше" |
Информация по использованию
Алгоблок используется при построении ПИД-регулятора, работающего совместно с исполнительным механизмом постоянной скорости.
Алгоблок вычисляет рассогласование E по формуле
E=SP-PV
где SP (задание) и PV (регулируемый параметр) - входные величины.При этом входной параметр фильтруется с постоянной времени TF.
Алгоблок позволяет поддерживать регулируемый параметр с точностью, близкой к величине DZONE (рекомендуется устанавливать в диапазоне от 0.5 до 1 %). Скорость приближения регулируемого параметра к заданному значению определяется быстродействием объекта, а также правильностью настройки параметров KP и TI регулятора.
Величину TP рекомендуется выбирать таким образом, чтобы перемещение исполнительного механизма за один импульс равнялось 0.5-1%. Для исполнительного механизма с временем полного хода, равным Тм=100сек, значение TP соответствует 0.5 ... 1 сек. Если время полного хода Tм отличается от 100 сек, то для вычисления TP можно использовать следующую формулу:
Tp=(0.005*Тм ... 0.01*Тм) сек
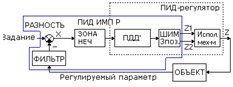
В состав алгоблока входят следующие элементы:
РАЗНОСТЬ - для вычисления величины рассогласования;
ФИЛЬТР - для фильтрации регулируемого параметра;
ЗОНА НЕЧ - для формирования зоны нечувствительности регулятора;
ПИД'-регулятор - основной элемент;
трехпозиционный широтно-импульсный модулятор (ШИМ) - для преобразования выхода регулятора в последовательность импульсов.
Данный алгоблок и подключенный к его выходу исполнительный механизм постоянной скорости, интегрирующий выходные импульсы алгоблока, реализуют алгоритм ПИД-регулятор.
Зависимость выхода от входа для элемента ЗОНА НЕЧ :
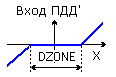
если |X| < DZONE/2, то Вход ПДД'=0;
если Х >= DZONE/2, то Вход ПДД'=Х-(DZONE/2);
если Х <= -(DZONE/2), то Вход ПДД'=Х+(DZONE/2).
Таким образом, изменение сигнала отклонения внутри зоны нечувствительности никакого влияния на алгоритм регулятора не оказывает.
Передаточная функция ПИД-регулятора (совместно с исполнительным механизмом)
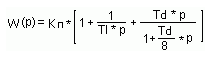
где: Кп=KP*100/Ts
Ts - время полного хода исполнительного механизма от полного закрытия до полного открытия, Кп - коэффициент пропорциональности.Td - постоянная времени дифференцирования (Td=D*Ti).
Работа ПИД-регулятора:
Если разорвать обратную связь от объекта на регулятор и скачкообразно изменить входной сигнал Х, то реакция регулируемого параметра будет следующей:
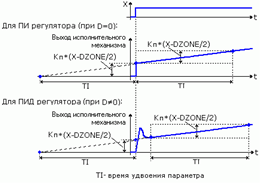
Для управления исполнительным механизмом формируются импульсы на выходах алгоблока Z1 и Z2. В частном случае (при D=0), реакция регулятора на скачок сигнала рассогласования X, будет следующей
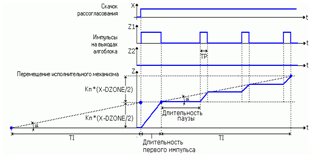
После окончания первого импульса длительность интегральных импульсов - величина постоянная, равная ТР. Длительность пауз зависит от величины постоянной интегрирования TI, коэффициента пропорциональности КР и величины рассогласования Х.
При смене знака рассогласования первый импульс увеличивается на время, равное B (времени люфта исполнительного механизма).
Входы OPEN и CLOSE задействуются только в ручном режиме (при MANUAL = 1)
Если OPEN=1 (полностью открыть ИМ), то Z1=1 и Z2=0.
Если CLOSE=1 (полностью закрыть ИМ), то Z1=0 и Z2=1.
Если OPEN=1 и CLOSE=1, то Z1 = 0 и Z2 = 0.
Если OPEN=0 и CLOSE=0, то Z1 = 0 и Z2 = 0